
CH-07 接触动力学与全身运动
机械臂接近工件时,末端主要受机构自身动力学影响;夹爪夹住物体后,物体的负载和接触反力也进入受力关系。脚掌落地同样会改变机器人能够怎样运动。前一章规划的动作要在这些阶段执行,就需要随接触位置、摩擦和负载更新运动约束与所需力矩。
接触任务需要同时确定运动和力。下面从支撑脚的动力学与摩擦限制出发,用两点夹持计算负载怎样分配,再通过拔销和开门说明位置、力与柔顺控制。最后,无轮缘轮的每一步把持续接触、瞬时碰撞和周期步态连在一起。
1. 接触动力学
支撑脚保持在地面上时,地面反力承担机器人重量,也抵抗侧向扰动;能否保持接触,取决于法向载荷和切向摩擦是否足够。装配和工具操作也需要计算这类环境反力,因此描述任务时要把运动与受力放在一起。
先把接触处的力映射到整个机器人,再计算它与关节输入共同产生的运动。这样,同一条末端轨迹在不同接触条件下所需的力矩就有了统一表达。
在广义坐标中,把整个多关节系统写成
$M$ 是关节空间惯性矩阵,$c$ 包含 Coriolis、离心和重力项;$\tau$ 包含执行器、被动元件及外部施加的广义力。$f$ 是约束坐标中的力,$J$ 是约束雅可比。若系统具有 $n_v$ 个速度自由度、$n_c$ 个当前有效约束,则 $M\in\mathbb R^{n_v\times n_v}$、$J\in\mathbb R^{n_c\times n_v}$。
雅可比把广义速度映射为约束空间速度 $Jv$,其转置把约束力映射为广义力 $J^Tf$。各个接触点的作用因而进入同一个动力学方程;有效接触发生变化时,约束向量和雅可比的行数也会改变。
雅可比转置的映射可以从功率核对:接触力做功的速率为 $f^T(Jv)$,广义力做功的速率为 $(J^Tf)^Tv$,二者相等。作用点、力的方向和关节轴共同决定接触力对关节的影响,因此需要先映射为广义力。
浮动基座机器人通常只由执行器驱动内部关节。若 $u$ 是电机命令,主动输入应写为选择矩阵映射 $S^Tu$。基座的平动与转动由重力、接触及内部运动共同产生,这六个方向不具有可独立指定的电机输入。
1.1 构型与速度
球关节和浮动关节可以用四元数表示三维姿态。单位四元数有四个分量,却只有三个独立的转动自由度;四元数 $q$ 与 $-q$ 还表示同一姿态。因此,广义位置向量可能比速度向量更长,不能逐分量把 $\dot q$ 当成 $v$。姿态变化需要在对应的三维切空间中处理。
一旦约束力已经确定,正向和逆向动力学分别是
两种计算都需要先确定 $f$,而运动本身未必提供足够信息。物体压着墙保持不动时,可以对应不同大小的推力;采用怎样的接触模型,会影响仿真、估计和控制得到的结果。
惯性、偏置力和约束雅可比由各关节、物体与接触组合而成。计算通常先通过正向运动学确定物体和关节轴的位置,再计算惯性与偏置力,最后处理接触。速度自由度具有固定顺序,约束则随接触出现和消失而改变;多体系统的运动学树和稀疏矩阵结构也由此进入计算。
给定输入求加速度是正向动力学,给定期望加速度求广义力是逆动力学。无接触时,相应接触力为空;有多个接触时,它们通过同一动力学方程共同作用于整个系统,因此需要一起求解。
先在已知接触模式内考虑理想不滑动约束 $Jv=0$。对时间求导后,接触加速度必须满足 $J\dot v+\dot Jv=0$。把它与动力学联立,得到
联立方程使加速度满足运动约束,并求出维持约束所需的反力。若 $M$ 正定且约束行独立,消去加速度后会出现 $JM^{-1}J^T$;重复或相关的约束可能使这个矩阵奇异,反力也可能不唯一。例如,脚掌上的多个相邻接触点可能增加力分配的自由度,但未增加同样数量的独立运动约束。
求出的反力还要符合单边接触条件。记接触间隙为 $d(q)$,无黏附的理想静态几何满足 $d\geq0$、$f_n\geq0$ 和 $df_n=0$:分开时没有压力,有压力时接触闭合。若持续接触求解得到负法向力,就要求地面拉住脚,应释放接触并重新选择模式。碰撞瞬间需要冲量模型,滑动时需要摩擦定律;这些阶段要在不滑动方程之外分别处理。
2. 摩擦锥
先考虑不含黏附的普通接触。在接触坐标系中,第一轴是法线,另外两轴是切向。无摩擦点接触只能沿法线产生推力;有摩擦点接触还能产生阻碍相对滑动的切向力。
记法向力为 $f_n$,两个切向分量为 $f_{t1},f_{t2}$。各向同性 Coulomb 摩擦的可行力集合为
$\mu$ 是无量纲摩擦系数。法向压得越紧,能够维持的切向力上限越大;法向力为零时,这个模型也不允许独立存在切向力。允许的力构成圆锥,因而称为摩擦锥。
摩擦锥给出了可行力范围,接触的运动状态还决定力怎样取值。粘着时,静摩擦在锥内配合零切向速度的动力学约束;滑动时,理想各向同性 Coulomb 模型要求摩擦沿切向速度反方向,并在边界取大小 $\mu f_n$。真实材料的静、动摩擦系数可能不同,接触面积和速度也会影响响应;这里先使用单一系数的理想模型。
摩擦余量反映接触还能承受多大变化。边界状态已经用尽法向载荷提供的切向能力,外力增加或摩擦系数下降就可能使它打滑。因此,全身控制中的接触力优化需要检查法向力幅值、摩擦余量和支撑位置,并为扰动留下空间。
两个切向方向具有不同摩擦系数时,圆截面变为椭圆:
2.1 接触维度
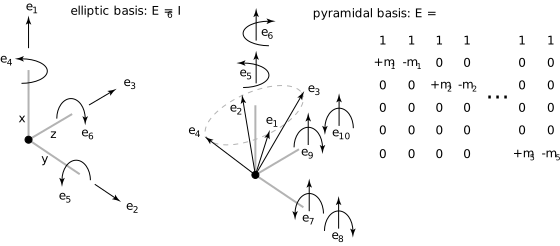
点接触与面接触能够传递的力不同。常见三维点接触包含一个法向和两个切向力;为了描述接触面绕法线扭转的阻力,可以加入扭转摩擦力矩。再加入两个滚动摩擦力矩后,接触模型就能描述全部六个相对运动方向上的阻力。
切向摩擦系数没有长度单位,扭转与滚动摩擦参数则带有长度单位。它们分别与接触面尺度、局部变形中耗散能量的尺度相关,不应当作同一种参数随意互换。
为了便于数值求解,摩擦锥可以用有限条棱构成的锥形多面体表示。每条棱上的非负系数作为变量,接触力就是这些基向量的非负组合。椭圆锥与多面体锥具有不同的表示结构;尤其在软接触模型中,增加棱数也未必让二者的行为完全相同。
多面体近似的方向决定可行性判断是否保守。内接多边形接受的力仍在原摩擦锥内,但会排除部分可行的斜向力;外接近似可能接受真实圆锥外的力,需要额外留出余量。
六维接触变量中的扭转与滚动力矩也受阻力能力限制。系数为零、载荷不足或发生滑移时,相应运动仍可能出现,接触模式需要随之改变。
在椭圆锥表示中,接触变量直接对应法向力、切向力以及所启用的力矩分量。在多面体表示中,每个基向量同时包含法向分量和一个切向力或力矩分量,变量本身是这些基向量的非负权重。因此,两种方法的变量数量不同:普通三维摩擦接触具有三个物理分量,使用四条棱的多面体表示则会使用四个非负系数。比较求解器输出时,不能把这些系数直接当成同样排列的物理力向量。
2.2 摩擦力算例
将支撑脚简化为各向同性点接触,取 $\mu=0.5$、$f_n=10\,\mathrm N$,允许的切向力大小上限为 $5\,\mathrm N$。这里采用理想点接触参数,未测量真实脚掌材料的摩擦系数。
案例 A 取切向分量 $(4,3)\,\mathrm N$,合力大小为 $\sqrt{4^2+3^2}=5\,\mathrm N$,恰好位于摩擦锥边界。虽然两个分量分别都小于 $5\,\mathrm N$,可行性仍由合成大小决定。
案例 B 取切向分量 $(6,0)\,\mathrm N$,合力大小为 $6\,\mathrm N$,比 $5\,\mathrm N$ 的上限高出 $1\,\mathrm N$。法向载荷固定为 $10\,\mathrm N$ 时,这个请求不可行;若要维持 $6\,\mathrm N$ 切向力,法向力至少需要 $6/0.5=12\,\mathrm N$。
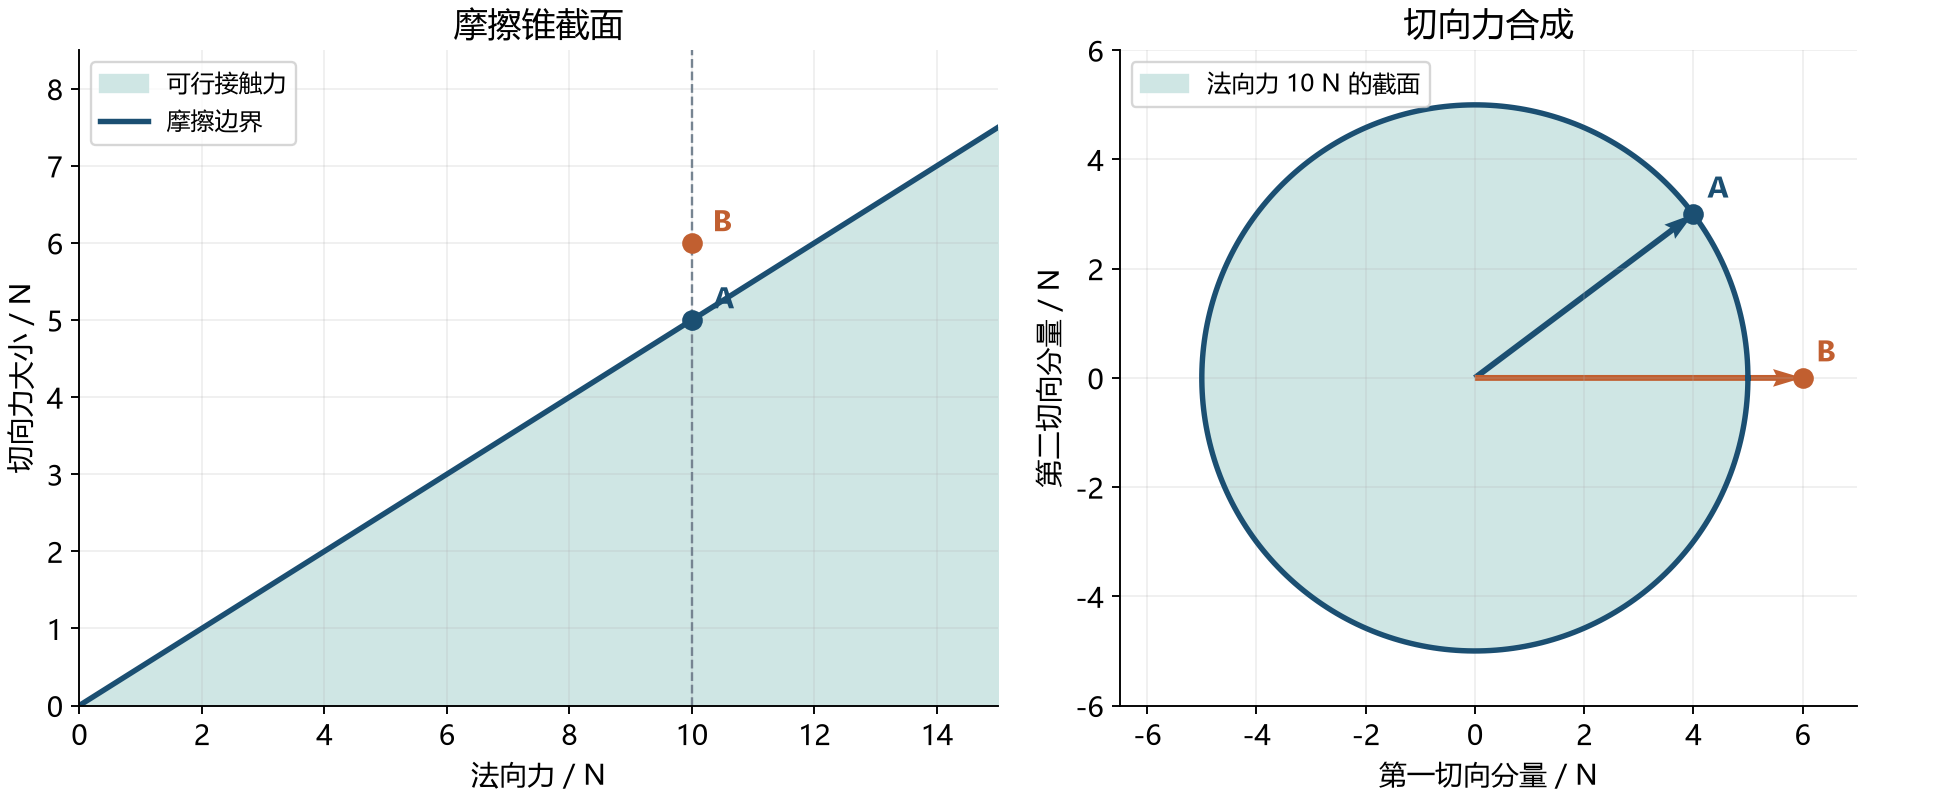
可下载接触力核验脚本。它检查力的范数、边界余量和可行性;这个静态可行力检验不替代接触动力学或软材料模型。
2.3 抓取矩阵与闭合
夹爪要托住物体,除了各手指的摩擦约束,还要满足物体整体的力与力矩平衡。统一在物体坐标系中计算,位于 $p_i$ 的点力 $f_i$ 产生六维力旋量 $w_i=[p_i\times f_i;f_i]$,顺序为 $[\mathrm{moment};\mathrm{force}]$。把各接触映射拼成抓取矩阵 $G$,静态平衡要求 $Gf+w_{\mathrm{ext}}=0$,每个接触力同时满足自己的摩擦约束。
抓取是否闭合,可以从运动或受力两方面判断。形闭合检查几何约束能否排除物体的所有运动,力闭合检查接触力锥能否组合出任意方向的物体力旋量。摩擦扩大了允许的力方向,几何挡块限制的则是运动。平面力旋量按 $(m_z,f_x,f_y)$ 排列,因此下面的闭合结论只针对平面三个自由度;三维六自由度需要另行检查。
以左右两点夹持为例。接触点取 $(-a,0)$ 和 $(a,0)$,$a=0.05\,\mathrm m$,两法线向内。把法向与切向分量排列为 $f=(n_L,t_L,n_R,t_R)^T$,有
取 $\mu=0.5$,每侧法向预紧力固定为 $10\,\mathrm N$。令 $t_L=t_R=5\,\mathrm N$,接触合力旋量是 $(0,0,10)$,能够平衡质心处向下的 $10\,\mathrm N$ 重力,两点均处于摩擦边界。令 $t_L=-2\,\mathrm N$、$t_R=2\,\mathrm N$,合力为零,却能提供 $0.2\,\mathrm{N\!\cdot m}$ 的正力矩。相同法向预紧力下,纯力矩最大为 $0.5\,\mathrm{N\!\cdot m}$;位置和力矩关系来自抓取矩阵,不能只把切向力大小相加。
1 | import numpy as np |
进一步把两侧摩擦锥的四条边映射成力旋量矩阵 $F$。本例计算得到 $\operatorname{rank}F=3$,且 $F(1,1,1,1)^T=0$;满秩与严格正的零合力权重给出平面力闭合证书。但沿 $y$ 的平移仍不违反左右两侧的几何非穿透约束,因此它不是形闭合。令 $\mu=0$ 后,边方向退化,矩阵秩只剩一,也失去平面力闭合。
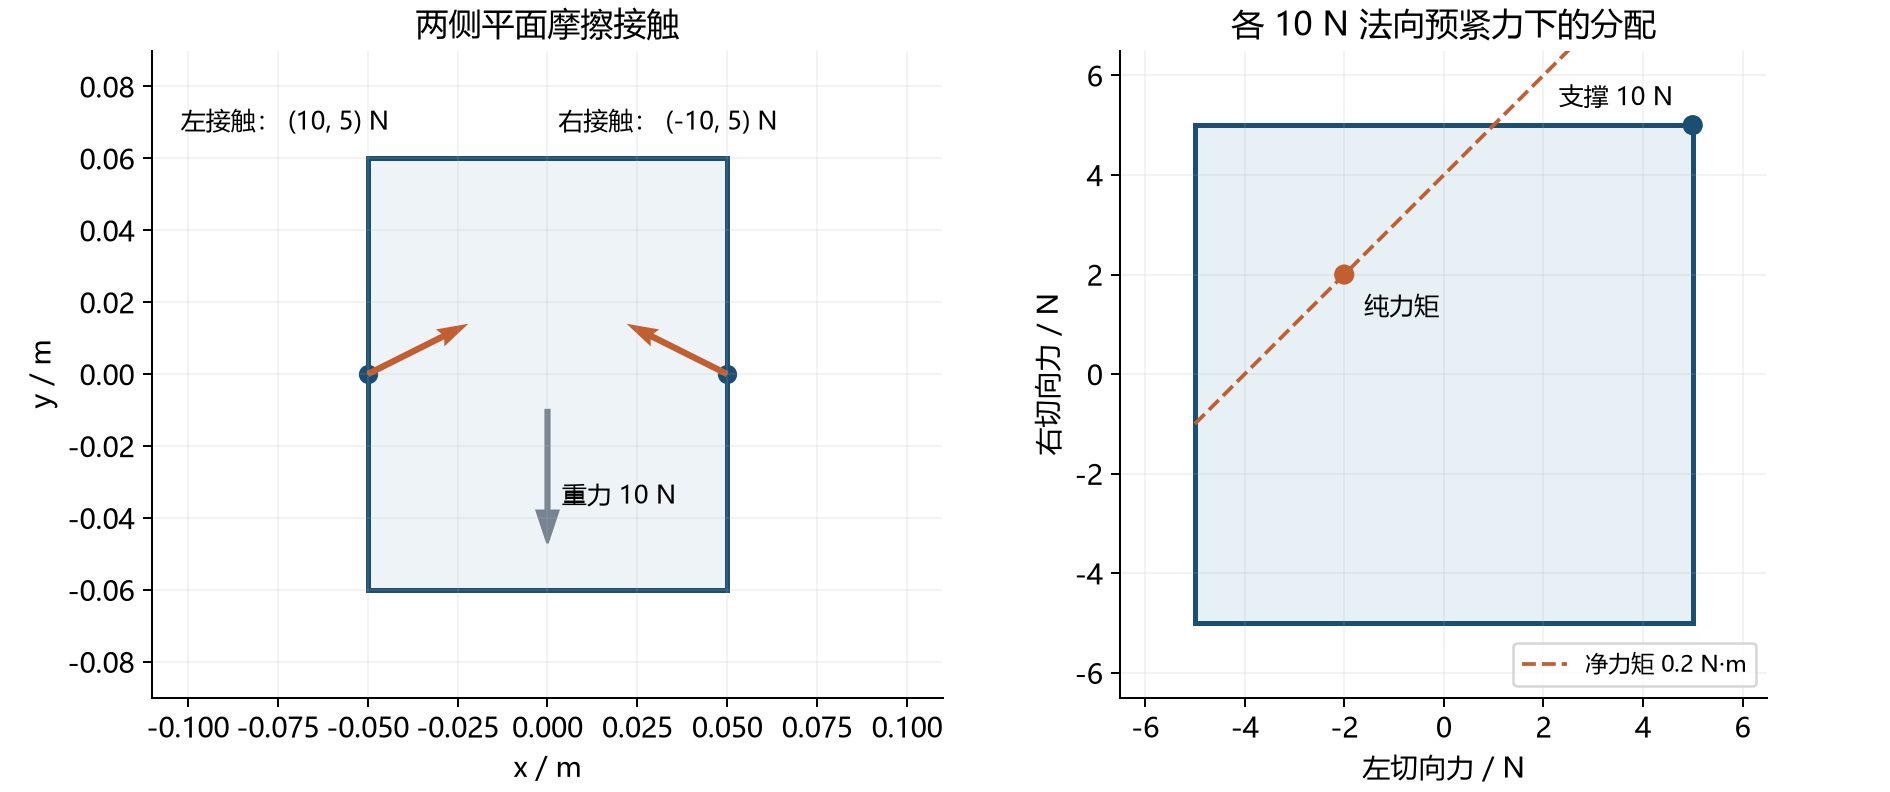
抓取核验脚本检查合力、力矩、摩擦边界与矩阵条件。闭合判据没有限制法向力幅值;实际预紧力固定后,可承受载荷仍有限。上述证书针对理想刚体与 Coulomb 点接触,软接触仿真的成功轨迹本身不构成这一理论条件的证明。
承重与外力矩同时存在时,两侧需要共同分配切向力。沿用 $a=0.05\,\mathrm m$、$\mu=0.5$、每侧 $10\,\mathrm N$ 预紧力,让物体承受向下 $8\,\mathrm N$ 的力及正向 $0.1\,\mathrm{N\!\cdot m}$ 外力矩。静态平衡同时要求 $t_L+t_R=8$ 与 $a(t_R-t_L)=-0.1$,解为 $t_L=5\,\mathrm N$、$t_R=3\,\mathrm N$。左右摩擦余量分别为零和 $2\,\mathrm N$。虽然总承重小于前例的 $10\,\mathrm N$,抗外力矩所需的不对称分配已经使一侧达到边界。
把外力矩增加到 $0.2\,\mathrm{N\!\cdot m}$,所需切向力变成 $6$ 与 $2\,\mathrm N$,左侧不可行。若其他条件不变,将两侧预紧力都增至 $12\,\mathrm N$ 才刚好恢复可行;这仍没有考虑夹爪力矩上限和物体被压坏的风险。对于大小为 $W$ 的向下载荷与外力矩 $M_z$,这个对称预紧模型的条件可以整理为
这个不等式同时限制承重与抗力矩能力。增大 $a$ 可以减少产生同样力矩所需的差动力,实际间距则受物体几何限制。固定预紧力后,它可以直接判断某项负载是否可承受。
力闭合的证书回答另一个问题:允许调整接触力幅值时,接触力锥能否覆盖任意力旋量方向。抓取矩阵满秩只给出线性张成能力,还需要锥约束与严格正的零合力证书。明确力幅值是否受限,才能把闭合判据与实际承载能力联系起来。
3. 位置与力控制
用铅笔在纸面上画图时,纸面内的两个方向需要跟踪笔迹,垂直纸面的方向需要维持合适的压力。如果也在垂直方向强行跟踪一个位置,而纸面实际高度存在误差,就可能产生过大的接触力。控制模式需要与几何约束一致。
考虑从孔中向上拔出一个柱销。假设孔内滑动无摩擦、惯性可以忽略,且重力等已在净力平衡中计入。选择 $z$ 轴沿孔方向,柱销不能沿 $x,y$ 移动,也不能绕 $x,y$ 转动,因此自然运动约束是
任务可以指定允许方向上的运动,例如向上速度 $v_z=V>0$,以及不绕孔轴旋转的 $\omega_z=0$。这些由任务规定的条件称为人为约束。
在无摩擦、准静态条件下,允许运动方向上的净力和净力矩必须平衡。受几何限制的方向则可以选择期望接触力。拔出任务不需要向孔壁挤压或扭转,因而可以把这些方向的期望力与力矩设为零。自然约束来自物理,人为约束来自任务,两者不能彼此冲突。
环境约束决定了位置与力的控制方向。刚性墙已经固定法向位置,机器人可以通过加载调节接触压力;自由空间的切向允许运动,却没有环境反力供控制器独立指定。若法向位置目标与真实墙面不一致,严格跟踪位置与维持恒定压力就可能相互竞争。
柔软环境允许力与变形同时变化。这时需要用环境和控制器的动力学描述二者的关系,再确定任务目标与控制方式。
拔销时采用零净力条件,依赖前面给定的准静态假设。快速拔出需要净力产生惯性加速度,有摩擦时孔轴方向还会出现接触阻力。因此,实际任务应根据速度与接触模型重新计算所需力指令。
4. 虚功原理
柱销沿孔轴能移动,横向却不能移动。虚功原理把这类几何约束变成可计算的运动与力方向划分。
令 $V_a$ 表示符合几何约束的允许运动子空间,$V_c$ 表示它的互补约束方向。在采用配对的运动与力坐标时,把微小位移和力分解为
合法虚位移满足 $\delta p_c=0$。约束反力不在允许运动方向做虚功;准静态平衡要求
于是允许运动方向上的净力分量为零,约束方向的反力则可以由任务选定。相应地,允许方向可以选择运动参考,约束方向的速度必须为零。这就是位置与力混合控制的基本划分。
更一般地,若允许虚位移满足 $A\delta p=0$,理想约束反力属于 $A^T$ 的像空间。因为 $F_c=A^T\lambda$ 时,$F_c^T\delta p=\lambda^TA\delta p=0$,反力沿合法位移的虚功为零。
这种配对使用运动与力的功率对偶关系。六维量中的平移与转动、力与力矩具有不同单位,计算时必须统一参考系、参考点和排列;数值向量的普通欧氏正交关系,需要在这些约定一致后才具有对应的物理意义。
4.1 误差投影
实际传感器有噪声,任务坐标系也可能与真实环境稍有偏差。位置误差可能含有指向约束方向的分量,力误差也可能含有指向允许运动方向的分量。若把它们全部送入两个控制环,控制器就会要求不符合任务几何的动作。
用投影矩阵 $P_a,P_c$ 先处理误差:
在柱销例子中,按 $(x,y,z,\theta_x,\theta_y,\theta_z)$ 排列,允许方向对应
局部小位移下,若末端雅可比为方阵且非奇异,可将位置误差映射为关节误差 $e_q=J^{-1}\widetilde e_p$,并将力误差映射为关节力矩误差 $e_\tau=J^T\widetilde e_f$。这两个映射作用于不同的物理量,不能用相同的矩阵方向替代。
投影应在定义约束的任务坐标系中完成。孔轴相对世界坐标倾斜时,可以先把位移、速度和力旋量变到孔坐标,也可以把投影相容地变回世界坐标;沿用固定世界 $z$ 轴会混合允许方向与孔壁法向。投影确定目标分量后,机械臂还要实现这些目标:冗余或奇异机构需要伪逆、阻尼和可达性检查,额外关节运动也要满足避障及力矩限制。
5. 柔顺控制
开门时,如果末端位置与实际门轴几何有偏差,接触力会迫使末端偏离原目标。柔顺描述这种力与位移的关系。在线性、小位移条件下,写成
$C$ 是柔顺矩阵,$K$ 是刚度矩阵。较低刚度意味着相同接触力能够产生较大位移,机器人可以让步;较高刚度则更强地维持指定位置。
开门时,末端需要沿门的切向推动,同时允许径向位置随门轴几何变化。如果事先没有精确知道运动圆弧,在径向设置较低刚度,在切向设置较高刚度,就能让径向位置由环境引导,同时维持推动门的作用。
低径向刚度让门的几何约束能够引导末端。有限接触力就可以修正径向位置误差,使末端适应实际圆弧;切向则需要足够的刚度,才能克服门的阻力。按照两个方向的任务需求选择力与位移关系,就得到任务空间的柔顺设计。
位置反馈也可以形成静态柔顺关系。关节位置偏离目标后,控制器产生相应力矩;在接触环境中,非零位置误差与接触力平衡,形成“误差乘刚度等于力矩”的关系。提高增益会减小相同外力造成的位移,同时使相同位置偏差产生更大接触力,因此增益需要结合任务所需推力与环境误差选择。
动态接触还需要描述惯性与阻尼。对一个局部平移方向,可以规定 $M_d\ddot e+D_d\dot e+K_de=F_{\mathrm{ext}}$,并使误差和外力的正方向配对。静态时它退化为刚度关系;运动中,阻尼决定能量耗散,惯性决定加速度响应。
导纳控制根据测得外力计算期望运动,再由底层运动控制器跟踪。底层环的响应速度、力测量滤波、通信延迟、采样和环境刚度都会影响可实现性与稳定性,因此需要检查整个离散闭环。
例如,末端静态刚度为 $1000\,\mathrm{N/m}$,目标与真实接触面相差 $1\,\mathrm{mm}$,理想平衡力就是 $1\,\mathrm N$;刚度增到十倍,同样几何误差对应 $10\,\mathrm N$。这个换算可以帮助选择位置增益:需要兼顾接触误差造成的力、适应环境的让步能力,以及完成任务所需的推力。
5.1 任务空间刚度
忽略摩擦,考虑局部静态关系 $\delta p=J\delta q$、$\tau=J^TF$。若希望末端具有刚度 $K_p$,则
对两根单位长度连杆,用两根连杆相对于固定坐标系的绝对角 $\theta_1,\theta_2$ 作坐标,有
若 $K_p=\operatorname{diag}(k_x,k_y)$,关节刚度的非对角项为
非对角项通常不为零,因此实现指定末端柔顺性一般需要关节间的耦合反馈。各关节独立设置相同增益,未必能得到期望的末端刚度。这个推导描述构型附近的静态关系,运动中的接触稳定性还需要动态模型。
还可以直接检查两个对角元素:$(K_q)_{11}=k_x\sin^2\theta_1+k_y\cos^2\theta_1$,第二个对角元素采用相同形式并替换为 $\theta_2$。因此,即使期望末端刚度保持不变,所需关节增益也随构型变化。一个末端方向可能同时依赖多个关节,关节力矩的合成还要经过雅可比转置;任务空间中的独立方向,通常不对应关节空间中的独立轴。
要把刚度矩阵用于电机控制,还需要从绝对杆角转换到相对关节角。令物理关节角为 $q_1,q_2$,则 $\theta_1=q_1$、$\theta_2=q_1+q_2$;微分变换为 $\delta\theta=H\delta q$,其中 $H=\begin{bmatrix}1&0\\1&1\end{bmatrix}$。虚功相等要求力矩同步转换,所以 $J_{\mathrm{rel}}=J_{\mathrm{abs}}H$,相对关节坐标下的刚度是 $H^TK_{\mathrm{abs}}H$。
取绝对角 $30^\circ,75^\circ$,$K_p=\operatorname{diag}(100,400)\,\mathrm{N/m}$,单位杆长下绝对角矩阵约为 $\begin{bmatrix}325&137.953839\\137.953839&120.096189\end{bmatrix}$,转换后为 $\begin{bmatrix}721.003866&258.050028\\258.050028&120.096189\end{bmatrix}$,单位为 $\mathrm{N\!\cdot m/rad}$。两者描述同一物理刚度,只是广义坐标不同。这个局部推导还忽略非零接触预载荷下 Jacobian 随构型变化带来的几何刚度项,不能直接当成所有受载状态的精确刚度公式。
6. 混合动力学
最简单的被动行走模型之一是无轮缘轮。它有等长刚性腿,腿长为 $l$,相邻腿的夹角为 $2\alpha$,质量 $m$ 集中于髋部,坡面倾角为 $\gamma$。模型假设:支撑脚不滑动;碰撞完全非弹性且瞬时发生;新旧支撑脚之间没有持续的双支撑阶段。
支撑期间,以竖直方向为零、顺时针为正定义支撑腿角度 $\theta$,有
一步刚开始时 $\theta=\gamma-\alpha$,下一条腿触地时 $\theta=\gamma+\alpha$。由能量关系,碰撞前角速度是
上标 $+$ 表示上次碰撞之后,$-$ 表示这次碰撞之前。碰撞期间以新接触点为中心守恒角动量,得到
触地后,速度瞬间改变,坐标原点转移到新支撑脚。随后的支撑阶段重新按连续方程演化。每一步因此包含连续动力学与离散状态重置,这类系统称为混合动力学系统。
计算一步运动需要指定支撑阶段的连续方程、下一条腿触地的事件面,以及触地后的速度重置。事件面决定何时停止积分,重置决定下一段从什么状态开始。
完全非弹性碰撞要求新接触点在撞击后没有相对速度,髋部仍可绕新脚转动。以新脚为中心计算角动量,可以消去该点瞬时冲量的贡献,由此得到前面的速度缩放因子。
在这个理想模型中,碰撞前后动能比为 $\cos^2(2\alpha)$,损失来自瞬时冲量造成的速度跳变。若改用有限刚度接触模型,撞击会在有限时间内完成,需要指定材料阻尼、接触持续时间和积分步长。两种模型的状态演化与数值处理也随之不同。
7. 步态返回映射
在 $0<\alpha<\pi/4$ 且能够持续向前迈步的状态范围内,把上述两段关系合起来:
这个步间返回映射只适用于能够持续向前迈步的状态。初始速度太小时,无轮缘轮可能无法越过支撑腿顶点,也就到不了下一次触地事件。
周期步态对应映射的固定点 $\omega^*=P(\omega^*)$。在正向滚动分支中,满足
还要检查这个速度确实能完成下一步。物理上,每步下降释放的重力势能,与碰撞损失恰好平衡。坡度不足时,碰撞损失无法得到补偿,就不会存在这一可持续滚动步态。
一般的周期运动也可以用 Poincaré 截面处理:选取与运动方向横截的曲面,记录轨迹每次穿过曲面时的状态,再研究离散返回映射。固定点附近,如果映射雅可比的全部特征值模都小于一,截面上的扰动逐步衰减。这里研究的是轨道稳定性,轨迹可以收敛到同一条周期轨道,却不必在时间相位上完全同步。
取一组参数,同时检查固定点与向前迈步条件:$l=1\,\mathrm m$、$g=9.81\,\mathrm{m/s^2}$、$\alpha=\pi/8$、$\gamma=0.1\,\mathrm{rad}$。能量增量项约为 $1.499148290\,\mathrm{s^{-2}}$,固定点碰撞后速度约为 $1.224397113\,\mathrm{rad/s}$。由于 $0<\gamma<\alpha$,腿要从负角走过竖直顶点,初始动能必须超过势能障碍,即 $(\omega_n^+)^2>2g[1-\cos(\gamma-\alpha)]/l$;本例的速度阈值约为 $0.913491383\,\mathrm{rad/s}$。固定点高于阈值,属于所假设的向前迈步分支。
从碰撞后速度 $1\,\mathrm{rad/s}$ 开始,返回序列约为 $1.117844,1.172332,1.198647,1.211590$,逐步接近固定点。对返回映射求导,在固定点处得到 $P'(\omega^*)=\cos^2(2\alpha)=0.5$;足够小的速度扰动每步约减半。这个局部结论不保证任意初始状态都能稳定行走:低于越顶能量阈值时,轨迹根本到不了所选截面,返回映射就没有定义。
返回映射把碰撞简化为瞬时重置,软接触仿真则允许材料在有限时间内变形和恢复。两种方法适合表达不同过程;使用它们研究步态或训练控制器时,都需要保留相应的模型假设。
7.1 软接触模型
理想硬接触把几何不可穿透与接触反力严格联系起来。软材料则会出现有限变形:物体已经压入柔软表面,表面开始将它推开时,可以同时存在向外的法向速度和向外的法向力。如果坚持硬接触中二者不能同时为正的条件,就不能表达这段恢复过程。
材料变形还可能使不同运动方向发生耦合。例如,物体压在柔软表面上开始侧滑时,可能略微上升,模型需要能够描述这种材料响应。有限刚度与阻尼增加了参数和积分要求;参数或积分方式不合适时,简单弹簧阻尼模型也可能不稳定。
仿真常用于在真实系统部署前评估估计与控制方法,也可以置于数值优化的内部循环。在后一种用途里,求解效率和目标对参数的响应同样重要。接触模型不仅要产生合理运动,还要使许多次仿真和优化能够完成。物理精度、材料参数化与数值求解结构,是选择模型时需要共同考虑的因素。
抓取、刚度与步态核验脚本打印联合负载的摩擦余量、两种角坐标下的刚度矩阵、固定点与越顶阈值,并检查返回映射和局部导数。
执行这些动作时,机器人还需要判断接触是否建立、载荷怎样变化。传感器只能测到其中一部分量,下一章将讨论如何用测量与运动模型估计所需状态。
参考资料
MuJoCo contributors. MuJoCo Documentation: Computation. General Framework; Contact / condim / Friction cones; Soft contact model / Physical realism and soft contacts. Documentation snapshot retrieved 2026-10-08. © Google DeepMind / MuJoCo Contributors;中文节选与记号统一;接触坐标系原图未改;文档与原图采用 CC BY 4.0。
H. Harry Asada. Introduction to Robotics, Chapter 9: Force and Compliance Controls. MIT OpenCourseWare, 2005. §§9.1–9.2, Example 9.1. © Massachusetts Institute of Technology;中文节选重排、记号校订与例题补充;译编采用 CC BY-NC-SA 4.0。
Russ Tedrake. Underactuated Robotics, Chapter 5: Walking. MIT OpenCourseWare, 2009. §5.2 and §§5.4.1–5.4.4.
Kevin M. Lynch, Frank C. Park. Modern Robotics: Mechanics, Planning, and Control. Cambridge University Press, 2017; updated-first-edition preprint, December 2019. §§12.1.7, 12.2.1, 12.2.3, Eq. (12.14), printed pp. 480–482, 486–488, 491–492. 抓取矩阵与闭合:概念整理与公式核对;参数算例另列代码来源。
NxRLab / Modern Robotics contributors. Modern Robotics Python Code Library. Fixed commit cbd41fdf0bf75dbd5e986d832ae14226964ff0ac, VecToso3; Copyright © 2019 NxRLab, MIT License. 抓取脚本为独立数值实现,MIT;摩擦锥与夹持算例图由本系列作者计算绘制,CC BY-NC-SA 4.0。
Tedrake, Russ. Underactuated Robotics: Simple Models of Walking and Running. Rimless wheel and return maps. Accessed 2026-10-08. 混合步态假设核对;数值参数、越顶阈值检查与联合抓取载荷算例为独立推导。