具身智能-绪论
从外形小巧的机械狗,到能够递送外卖的无人机,从承担多种作业的机械臂,再到具有人形外观的机器人,我们已经能在生活和工作中见到形态各异的机器人。它们可以参与艺术表演、代替人完成重复劳动,也可以进入人难以到达的危险或极端环境,承担复杂的作业任务。支撑这些机器人运作的理论与方法,来自机器人学(Robotics)。
看一台机器人表演动作,我们很容易注意到它的外形、动作是否流畅,以及它能完成什么任务。要解释这些表现,还需要往下追问:机械臂怎样把工具送到指定位置?机械狗怎样在抬起一条腿时保持平衡?机器人又怎样发现动作偏离了目标,并及时调整?这些问题把机构设计、数学计算、物理建模和传感控制联系在一起,构成了现代机器人学的研究内容。
不同任务对这些能力的要求各有侧重。流水线上的机械臂需要兼顾精度、生产节拍和可靠性;进入复杂环境的移动机器人,则更依赖感知、环境适应和自主决策。无论采用哪种外形,机器人都要在关节行程、驱动能力和观测范围有限的条件下,处理障碍、接触和环境变化,才能完成任务。
学习机器人学时,我们会沿着两个方向展开。一个方向是物理交互的建模与控制:先理解机构能怎样运动,再计算所需的驱动力,并处理与环境接触时的受力。另一个方向是基于感知的规划与决策:根据观测判断当前情况,选择动作,再根据执行结果作出调整。后面的章节会逐步介绍这两个方向所需的理论和计算方法。
工业机器人的早期发展,提供了一个便于理解的起点:让机械装置按照预先编排的程序重复搬运物体。1954 年,George C. Devol 为零件转移设备申请了美国专利,并提出用示教与回放控制设备的基本概念。记录一组动作,再修改其中的控制信息,同一机械机构便能执行不同的搬运任务。
从这种可重复的动作出发,机器人学逐渐发展出两方面的工作:
- 机理认知(Understanding):用数学、物理和几何方法解释多自由度机构怎样在三维空间中操作物体(Manipulation)、移动身体(Locomotion),以及与环境相互作用。
- 工程实现(Synthesis):把这些认识用于传感、规划和控制设计,使机器人在模型有误差、环境有扰动、观测不完整时,仍能可靠地完成任务。
我们还希望机器人能从示范和交互中学习,并把学到的技能用于新的任务或环境。具身智能关注的正是感知、动作与环境之间的联系,以及技能如何通过数据和交互获得、迁移。理解这些学习方法,需要先知道机器人如何表示运动、怎样受力,又如何根据观测作出动作。本系列因此从经典机器人学讲起,再进入机器人学习与工程实践。绪论先从操作和移动两类任务出发,说明后续理论各自要解决什么问题。
1. 机器人学起源:从刚性自动化到空间遥操作
为什么需要一台可以改变动作的机器?一方面,工厂希望同一套设备能够生产不同的产品;另一方面,人需要在安全距离之外操作危险环境中的物体。机床数控(Numerical Control)和遥操作(Teleoperation)分别回应了这两种需求,也为工业机器人提供了动作编程和远端操作的思路。
1.1 数控:从硬件固化到数据驱动的柔性自动化
在传统的大批量制造中,凸轮、连杆、继电器和专用工装可以把一连串动作固定下来。长期生产同一种产品时,这样的设备很高效。产品一旦频繁换型、生产批次变小,原有轨迹、工装和控制顺序就得跟着修改。动作越依赖专用硬件,改造就越困难,成本甚至可能接近重新建设生产线。
数控技术把一部分动作要求写进了可以存储和修改的控制数据:工具要到达哪些坐标、何时启动或停止,以及遇到不同条件时执行哪一步。控制器读取这些数据,再驱动机器运动。更换任务时,许多动作便可以通过修改程序来调整,省去了反复设计传动机构的工作。
这就是可编程自动化(Programmable Automation)的基本思路。机械臂也可以用同一套执行机构完成不同的空间运动,其可承担的任务范围则由关节行程、负载能力、工具类型和机械刚度共同决定。程序让动作容易调整,机构本身仍须满足作业要求。
1.2 远程操作:空间映射与交互反馈
如果任务还需要人根据现场情况调整动作,而人又不能进入作业区域,就需要遥操作。早期的主从式操作器让人可以在安全距离之外处理放射性材料,随后也被用于深海和空间作业。它要解决的问题很具体:怎样把人的手部操作传递到远端,并让人了解那里发生了什么?
主从式遥操作器(Master-Slave Manipulator)由两部分组成:人在近端操控主端机构(Master Manipulator),远处的从端机械臂(Slave Manipulator)随之运动。在采用电信号传输的系统中,主端的位置传感器记录关节运动,控制器把对应指令发送给从端。早期系统也采用过机械连接,把两端的运动直接联系起来。
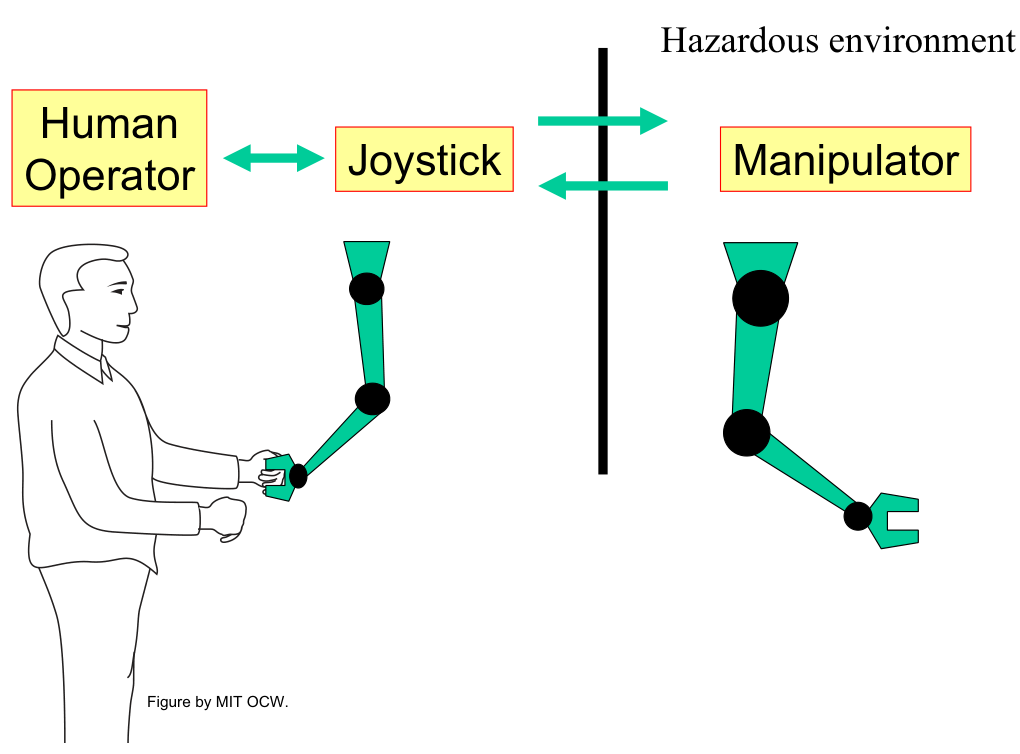
为了把工具送到目标位置并调整朝向,从端机械臂通常用多个关节把连杆依次连接起来。描述空间中一个刚体的位置和姿态,需要三个位置分量和三个姿态自由度。具有六个独立自由度的机械臂,在非奇异构型附近能够完成这六个方向上的局部调节;它实际能到达哪些位置、采用哪些姿态,还要结合关节限位、机构几何和碰撞约束来判断。
从操作者发起动作,到远端接触物体,再到操作者感知阻力,信息经过以下环节:
- 运动学映射:根据主端的关节运动或末端位姿,生成从端的目标运动;主从机构不同或存在运动缩放时,还需要明确二者之间的映射关系。
- 随动跟踪:从端的关节伺服系统执行目标运动,在物理环境中完成抓取、转移或对齐。
- 力反馈闭环:具有双向力反馈的系统把从端的接触作用传回主端,使操作者能够感知远端阻力;传输延迟和机构动力学也会影响闭环稳定性。
沿着这条传递过程,可以理解可编程机械臂的构想:由数字控制器生成原先来自主端的运动指令。进一步实现自主作业时,机器还要接过操作者承担的其他工作,包括理解任务、选择运动、识别异常和调整动作。后面要学习的几何计算、动力学建模、感知和决策方法,就是为这些环节提供计算依据。
2. 理解一次运动:几何、动力学与反馈
机械臂把工具送到一个目标点,看似只是一段运动,背后却有几类不同的计算。先要确定各关节怎样转动,再检查驱动力是否足够,执行时还要根据传感器读数修正误差。相比主要沿导轨运动的传统机床,串联机械臂需要在更大的空间中调整位置和朝向;它的关节误差、连杆受力和观测误差也更容易相互影响。
2.1 串联机构:运动范围、误差与非线性
沿着机械臂从基座看到工具,会发现许多机构都由连杆和关节依次相连。这种结构称为串联机构(Serial Mechanism),其中的关节可以转动,也可以移动。它让工具能够触达较大的空间、绕过障碍并调整朝向;承受载荷时,各处的变形也会沿这条连接关系影响末端位置。
分析这类机构时,需要先处理两件事:
- 误差传递与刚度变化:齿轮间隙、结构变形与伺服跟踪误差都会反映到末端。靠近基座的微小角度误差可能通过较长的力臂造成明显的位置偏差;各项误差的方向与大小也随构型变化。对于小扰动,雅可比矩阵可以近似描述关节误差与末端位移之间的关系。
- 非线性的运动学映射:关节空间(Joint Space)以广义坐标 $q$ 描述,任务空间中的末端位姿则可写为 $T \in SE(3)$。这里 $SE(3)$ 表示三维刚体旋转与平移构成的位姿集合。二者之间的映射 $T = f(q)$ 通常是非线性的:关节匀速转动,并不意味着末端沿直线匀速运动。
如果已知各关节的位置,计算工具在哪里、朝向哪里,就是正向运动学。反过来,指定工具的目标位姿,再求关节位置,就是逆运动学。任务还可能要求工具以某个速度移动,这时需要求相应的关节速度,雅可比矩阵(Jacobian)会描述二者之间的关系。这三个问题会在后面的运动学章节中逐一展开。
用一根 1 m 长的杆,就能看出角度误差怎样传到端点。杆处于水平位置时,若转角多了 0.001 rad,端点的竖直误差就是 $1\sin(0.001)$ m,约为 1 mm。误差若发生在机械臂靠近基座的关节,它后面还有多根连杆,受影响的力臂可能更长。
因此,同样的编码器角度精度,在不同构型和工具长度下会对应不同的末端精度。装配前除了检查关节是否跟上指令,还要把误差换算到工具的位置和方向上。Jacobian 会为这种换算提供局部近似。
2.2 多体动力学的构型依赖与耦合
确定关节该怎样运动以后,还得知道电机需要施加多大的力矩,这就进入了动力学。同一条机械臂伸直和折叠时,即使要求某个关节产生相同的角加速度,所需力矩也可能不同。多个关节一起运动时,一个连杆的运动还会改变其他关节的负载,因而需要把整条机械臂放在一起分析。
对于以独立关节坐标描述的固定基座机械臂,在刚性连杆、理想关节并暂不考虑摩擦的模型中,其 $n$ 自由度运动方程可以写成:
式中,$q$、$\dot{q}$ 与 $\ddot{q}$ 分别表示关节位置、速度与加速度;$\tau$ 为驱动器施加的广义力,$\tau_{\mathrm{ext}}$ 为环境作用映射到关节空间后的广义力。对于转动关节,广义力的分量就是关节力矩。左侧三项分别表示:
- 构型相关的惯量矩阵 $M(q)$:描述产生关节加速度所需的惯性作用。它不仅随构型改变,其非对角项还反映了不同关节加速度之间的耦合。
- 速度相关项 $C(q, \dot{q})\dot{q}$:包含柯里奥利与离心效应,反映多个连杆运动时产生的速度相关作用。矩阵 $C$ 的具体写法不唯一;动力学方程中需要一致使用的是整个速度相关项。
- 重力项 $G(q)$:描述机械臂在给定构型下承受的重力载荷。即使关节静止,也通常需要驱动力矩抵消这一项。
许多任务可以通过各关节独立的 PID 控制完成。高速运动、负载较大或精度要求较高时,连杆之间未被补偿的作用可能使关节偏离目标轨迹。计算力矩控制(Computed Torque Control)会先根据动力学模型计算前馈力矩,再用反馈修正剩余误差,效果取决于模型准确性、传感质量和执行器能力。工具接触环境以后,还要决定它受到外力时怎样响应,后面会由此引出阻抗与导纳控制。
机械臂停住时,同样需要力矩来承受负载。以本章后面两根 1 m 连杆的模型为例,第一杆水平、第二杆向上竖直时,末端位于 $(1,1)$ m。在末端增加一个 0.5 kg 的点质量,它对肩关节产生的重力矩大小为 $0.5\times9.81\times1=4.905$ N·m;它对肘关节的力臂则为零,所以这个新增负载在该构型下不增加肘部静态重力矩。这里仅计算新增负载,杆自身重量仍需另算。
姿态改变以后,两个力臂会跟着变化,补偿力矩也必须更新。要算出这些力矩,动力学模型需要知道质量、质心和当前构型。给出目标位置,只完成了运动要求的描述。
2.3 自主性、有限观测与状态反馈
人在遥操作时,会一边观察、一边感受阻力,根据现场情况选择动作、发现异常。自主机器人也需要这条反馈过程:先把任务变成可执行的目标,再通过传感器估计当前状态,最后根据实际状态与目标之间的差异调整动作。
一类传感器往往只能观察任务的一部分。编码器能测关节运动,却不能直接给出物体位置;相机能拍到环境,却不能直接测出每个关节受到的力矩。再考虑噪声、遮挡和延迟,自主系统通常需要把多种信息结合起来:
- 内部感知(Proprioception):利用关节编码器、关节力矩传感器与惯性测量单元(IMU),获得关节运动、驱动载荷以及机身角速度和比力等测量。
- 外部感知(Exteroception):利用相机、激光雷达(LiDAR)与触觉传感器,获取环境几何、物体运动或接触状态的信息。
- 状态估计与分层反馈:把测量与模型结合起来,估计控制和规划所需的状态。关节伺服、状态估计与任务规划通常以不同频率运行,底层控制往往比上层规划更新得更快;具体频率取决于硬件、通信延迟和任务需求。
运行中的机器人会遇到模型误差、摩擦变化、负载改变和外部扰动,实际运动可能逐渐偏离预期。传感与估计帮助系统发现偏差,控制和规划再决定如何调整。这个过程需要持续进行,物理模型、观测质量和反馈决策都会影响自主作业的效果。
使用传感器读数时,还要知道它是在什么时候测到的。设工具沿一个方向保持 0.1 m/s 的速度,图像从曝光到被控制器使用经过 20 ms。此时工具已经移动了约 $0.1\times0.020=0.002$ m,也就是 2 mm。如果控制器直接把图像中的位置当作当前位置,就会产生这项偏差,即使图像没有噪声也一样。
因此,系统需要记录测量时刻,并结合运动模型推算观测对应的状态到现在会怎样变化。运动变化较快时,还要估计这一推算有多大不确定性。第 08 章会讨论状态估计,第 10 章则会处理系统时序。
3. 操作任务:从几何路径到接触动力学
工具尚未接触物体时,机械臂主要需要到达目标位姿、跟踪轨迹并避开障碍。夹爪抓住物体、工具碰到工件以后,情况就变了:环境会限制某些方向的运动,接触力也会改变机器人的受力。理解装配、磨削和抓取,需要把这些接触条件加入原来的运动计算。
3.1 空间接触与运动约束
装配和磨削可以说明接触带来的变化:
- 轴孔装配(Peg-in-hole Insertion):机器人先把轴件移动到孔口附近,再沿配合方向插入。定位误差、装配间隙和姿态偏差会使轴件接触孔壁;如果控制器仍强制执行原定位置,可能引起较大的接触力甚至卡滞。机器人需要根据接触状态调整对齐动作与插入速度,并通过机械柔顺性或主动控制限制接触载荷。
- 曲面磨削(Grinding):工具沿工件表面切向运动,同时在法向维持合适的接触力。表面几何误差会改变实际接触位置;如果控制器只跟踪一条固定的位置轨迹,就可能出现失去接触或载荷过大的情况。轨迹、接触力与工具和工件的变形需要共同考虑。
这两类任务都需要先分清:哪些方向可以自由运动,哪些方向受到环境约束。力/位混合控制(Hybrid Position/Force Control)在相容的不同方向上,分别调节运动和接触力。
另一种处理方式是设计机器人在接触后的响应。阻抗控制(Impedance Control)规定运动偏差与交互力之间的动态关系,例如让末端表现出指定的刚度和阻尼;导纳控制(Admittance Control)则根据测得的作用力生成运动响应。具体采用哪种方法,需要结合底层可控制的变量、传感配置和接触环境来选择。
在接触方向上,很小的位置误差也可能产生明显的力。把这一方向简化成线性弹簧,假设等效刚度为 10,000 N/m,额外压入 0.5 mm 就对应 5 N 的弹性力。这个教学模型暂时忽略冲击、摩擦和结构非线性,让我们先看到误差与载荷之间的关系:环境越硬,同样的压入量产生的力就越大。
降低控制刚度可以改变接触响应,也会影响位置跟踪。控制器需要根据任务允许的误差和载荷选择合适的响应,再用测得的力检查实际接触情况。第 07 章会加入单边接触和摩擦约束,进一步判断接触力是否可行。
3.2 让机器人学会操作技能
熟练工人在装配时,感到一点阻力便可能调整角度、放慢速度或减小施力。这些判断来自经验,要把每个条件都写成明确规则并不容易。机器人要复现这样的技能,需要找到经验的表达方式:可以将它写成任务和反馈规则,也可以通过示范与任务结果来学习。
操作研究中常见的两种做法由此联系起来:
- 解析建模与控制:利用刚体动力学、接触约束、摩擦锥(Friction Cone)以及力与力矩组成的六维广义力(Wrench),分析哪些运动和接触作用是可行的,再建立规划与控制方法。
- 学习驱动的方法:通过模仿学习(Imitation Learning)从示范中学习动作,或通过强化学习(Reinforcement Learning)根据任务反馈改进策略。策略可以输出关节目标、末端速度或力矩等不同层级的动作,并与已有控制器结合。
学习方法帮助我们处理难以逐条描述的技能和感知关系。策略给出的动作最终会由执行器完成,所以仍需符合接触约束、动作接口和安全边界。学习策略与物理模型可以在不同环节配合使用。
4. 移动任务:在非结构化环境中运动与导航
机械狗走上楼梯,或移动机器人穿过一间房屋时,整个机体都在运动。它要先能通过脚下的地形,还要知道自己在哪里、哪些地方可以通行,以及怎样到达目标。对于同时配有机械臂的移动操作机器人,身体移动与工具操作还需要一起协调。
4.1 非结构化环境与机构适应性
工厂可以提前安排工位、通道和照明,机器人面对的变化相对少一些。野外、灾后废墟和家庭环境则可能有不平整的地面、楼梯、狭窄通道,或随时移动的障碍。这类环境通常称为“非结构化环境”:机器人需要根据实际情况调整行为,一套固定布局和预编排动作很难覆盖所有情况。
通过这些地形,需要合适的运动机构。不同机构提供的支撑和接触方式各有特点:
- 轮式机构(Wheeled Robots):在平坦硬质路面上通常具有较好的运动效率,控制也相对简单。越障能力受轮径、离地间隙、牵引力和机构设计限制,普通轮式底盘难以直接通过较高台阶。
- 足式机构(Legged Robots):可以选择离散的落足点,跨越阶梯或避开部分不适合支撑的区域。但支撑状态随步态改变,控制器必须同时处理重心运动、单边接触、摩擦限制和足端打滑等问题。浮动基座的运动也不能像驱动关节那样直接施加任意控制输入。
- 轮足混合系统(Wheel-Legged Systems):利用轮子进行高效移动,并通过腿部调节机身高度、支撑位置或越障动作。它提供了更多运动选择,也引入了机构复杂度与控制协调的要求。
选择机构时,还要考虑载荷、地面条件和任务距离,才能判断地形适应性与运动效率怎样取舍。足式和轮足机器人尤其需要检查支撑力:脚或轮子与地面的接触能提供足够的作用力,期望的机体运动才有可能实现。
例如,在最简单的 Coulomb 静摩擦模型中,某个足端承担 100 N 法向力,摩擦系数取 0.6,那么可维持不滑动的切向力大小至多为 60 N。如果规划要求这个接触点提供 70 N 切向力,电机力矩再充足,也无法满足该接触点的不滑动条件。
这时需要调整身体加速度、重新分配多个接触点的载荷,或改变落足位置。单个接触点满足摩擦条件以后,整机还要满足力矩平衡、支撑几何和驱动限制。因此,规划腿式运动时,要同时检查路径、动力学和接触条件。
4.2 空间认知:同时定位与建图(SLAM)
能在地面上运动以后,机器人还需要找到去往目的地的路线。如果已有可靠地图,它可以将当前观测与地图匹配,估计自身位姿,再规划路径。进入未知环境时,地图也要靠沿途观测建立,定位与建图便相互依赖。
这可以从两步计算中看出来:
- 要把当前观测放到地图中的正确位置,需要知道机器人此时的位姿。
- 要利用环境中的地标或几何结构确定机器人位姿,又需要知道这些特征在地图中的位置。
同时定位与建图(Simultaneous Localization and Mapping, SLAM)把这两步放在一起,联合估计机器人的运动轨迹与环境地图。视觉、激光雷达、轮式里程计和 IMU 可以按应用条件组合使用。在计算方法上,可以采用扩展卡尔曼滤波(EKF),也可以将运动和观测关系组织成因子图,再通过非线性优化求解。
随着机器人不断移动,传感噪声和累计误差可能使估计的轨迹与地图逐渐偏离。当它重新观察到曾经到访的位置时,可靠的回环检测可以提供额外约束,帮助修正这些误差。有了定位和地图,导航系统还需要识别可通行区域、处理动态障碍,并在执行中调整路径与控制动作。
5. 从任务出发,安排学习路线
回到前面的任务,机器人需要先表示位置和姿态,再把目标运动转换为关节运动;接着计算驱动力,检查接触条件,并在执行中根据观测修正偏差。几何、运动学、动力学、控制、估计、规划和学习,分别为这些环节提供方法。本系列按它们之间的依赖关系安排章节:
- 00机器人学绪论
- 01数学与数值基础
- 02刚体几何与李群
- 03机器人运动学
- 04刚体与多体动力学
- 05反馈控制与稳定性
- 06运动规划与最优控制
- 07接触动力学与全身运动
- 08状态估计与感知
- 09机器人学习
- 10机器人系统与实验
- 11MuJoCo 仿真
- 12Pinocchio 运动学与动力学
- 13模仿学习训练与评测
- 14人形运动模仿与部署
阅读时可以分成四个阶段:
- 阶段一:数学、几何与力学基础(第 01–04 章)。先建立线性代数、微积分与数值计算基础,再学习旋转与齐次变换、李群与李代数、螺旋轴和运动学,最后进入 Newton–Euler 与 Euler–Lagrange 多体动力学。每一层都为后续变量的表示和计算提供依据。
- 阶段二:控制、规划、接触与估计(第 05–08 章)。把动力学模型用于反馈控制与稳定性分析,研究路径规划、轨迹时间缩放和最优控制,再结合接触约束与状态估计,讨论机器人如何在环境中执行动作并修正误差。
- 阶段三:机器人学习与系统工程(第 09–10 章)。介绍强化学习、模仿学习与视觉动作策略,再讨论传感、执行器、通信、实时性和实验设计,使算法的输入输出与实际系统对应。
- 阶段四:仿真、计算与策略实践(第 11–14 章)。分别进入 MuJoCo 仿真、Pinocchio 与 Modern Robotics 数值计算、模仿学习训练与评测,以及人形运动模仿和部署流程。工程文章给出环境、模型或数据准备、运行过程与结果检查,把理论对象逐步落实到可执行的计算和实验中。
如果你已经熟悉三维人体动作建模,可以从第 02–04 章开始,沿着旋转和关节序列学习速度、力与动力学约束,再进入接触、控制和模仿学习。也可以把工程文章与理论章节交叉阅读:先运行一个例子,带着计算中遇到的问题回看理论,再用例子检查理解。工程文章会给出各自需要的环境、模型或数据,以及运行和结果检查方法。
5.1 机械臂动力学与控制的推导路径
学习不同方法时,反复使用一个简单模型,有助于看清它们怎样接在一起。这里选择平面双连杆机械臂(Two-link Planar Manipulator):两根连杆通过转动关节相连,关节变量为 $q_1$ 与 $q_2$,杆长为 $L_1$ 与 $L_2$。做几何算例时,先令两根连杆长度均为 1 m。
后面的章节会围绕这个模型,依次加入新的问题:
- 第 02–03 章:位姿与速度。把旋转和平移联系到螺旋轴,用指数积(Product of Exponentials, PoE)建立正向运动学;再利用空间雅可比矩阵 $J_s(q)$ 与本体雅可比矩阵 $J_b(q)$,连接关节速度和末端运动。逆运动学进一步把目标位姿转化为关节位置。
- 第 04 章:力与力矩。为连杆赋予质量 $m_1$、$m_2$、质心位置与转动惯量 $I_1$、$I_2$,通过 Newton–Euler 或 Euler–Lagrange 方法建立动力学方程,计算惯性、速度相关作用与重力载荷。
- 第 05–07 章:跟踪、规划与接触。将逆动力学接入力矩控制,研究轨迹跟踪与时间缩放;在末端加入环境约束后,再讨论虚拟刚度、阻尼、接触力和抓取可行性。
- 第 12 章:数值实现与核对。用双连杆算例核对 Modern Robotics 的位姿和雅可比计算,再在 Pinocchio 的机械臂模型上计算位姿误差、迭代求解逆运动学并核对动力学量。这里的几何算例与动力学实验采用不同模型,但都沿着明确坐标约定、定义物理量、核对输入输出的步骤展开。这条操作机器人路线也对应 Modern Robotics 第 3–6、8–9、11–12 章。
使用计算库时,先核对坐标系与六维量的表示约定:
- Twist 的排列顺序:确认采用角速度在前、线速度在后的 $\mathcal{V} = [\omega^T, v^T]^T$,还是相反的 $\mathcal{V} = [v^T, \omega^T]^T$。不同库可能采用不同约定,相关矩阵的行列也必须一致。
- 参考系与参考点:确认雅可比矩阵和速度是在空间参考系(Space Frame)还是末端本体参考系(Body Frame)中表达,还要核对线性分量的参考点。空间 Twist 的线性分量通常不等于末端点的平移速度;力与力矩的变换也要使用相容的坐标系和作用点约定。
相同的物理运动在不同坐标系中会具有不同数值表示。先核对表示,再比较计算结果,可以避免把接口差异误判为理论错误。
5.2 把知识链放进一次短运动
现在给双连杆模型一个很小的任务:从 $(1,1)$ m 出发,让工具沿水平方向以 0.1 m/s 移动。初始关节角为 $q_1=0,q_2=\pi/2$,只要求末端位置运动,不另行约束工具朝向。此时位置 Jacobian 为
将目标速度 $(0.1,0)^{\mathsf T}$ 代入 $J\dot q=\dot x$,得到 $\dot q_1=0,\dot q_2=-0.1$ rad/s。我们先算出了初始时刻的关节速度。保持这组速度 10 ms,第二个关节改变 −0.001 rad,再把新角度代回正向运动学,端点约为 $(1.001000,0.9999995)$ m。
这段运动在水平方向前进约 1 mm,在竖直方向产生约 −0.5 μm 的偏移。原因在于关节转动后,构型也变了,原先计算的关节速度便不再恰好对应水平运动。要持续沿直线移动,就需要更新 Jacobian,并修正累计偏差。第 01、03 章会展开这个计算,第 12 章再核对程序实现。
有了关节速度,控制器还要生成足以实现运动的力矩,估计器则要提供当前状态。工具若接触工件,还得检查接触力是否超过允许值。这些计算会相互影响:观测延迟可能使控制器低估位移,位移误差可能增大接触力,接触力又会改变运动。
后面学习一种新方法时,可以把它放回这段运动里:它接收什么状态,输出什么动作,计算依赖哪些物理假设,结果又交给哪个环节使用?这样,章节之间的联系就有了具体的任务作为依据。
本章的数值可以用绪论算例核验脚本复算,脚本仅使用 Python 标准库。算例中的几何、负载、时间差和接触参数都是教学假设,用来帮助理解各环节之间的关系。进行实际机器人实验时,需要换成具体机构和传感器的标定参数。
参考资料
Asada, H. Harry. Introduction to Robotics: Chapter 1, Introduction. MIT OpenCourseWare, 2.12, Fall 2005, pp. 1–7. © Massachusetts Institute of Technology;绪论框架与数控、遥操作背景参考该章,主从图裁剪自 p. 2;相关译编采用 CC BY-NC-SA 4.0。反馈闭环与双连杆模型图为本文原创示意。
Lynch, Kevin M., and Frank C. Park. Modern Robotics: Mechanics, Planning, and Control. Cambridge University Press, 2017; updated first edition, December 2019 preprint. Chapters 2–6, 8–9, 11–12:工作空间、运动学、动力学与操作机器人阅读路线。各章的概念整理、原图与代码算例在对应文章中分别注明出处;配套视频。
Tedrake, Russ. Robotic Manipulation: Manipulator Control. MIT. 接触任务、位置与力控制、阻抗控制的背景。
Durrant-Whyte, Hugh, and Tim Bailey. Simultaneous Localisation and Mapping (SLAM): Part I, The Essential Algorithms. IEEE Robotics & Automation Magazine, 13(2), 2006, pp. 99–110. 定位与建图的联合估计问题。
Lozano-Pérez, Tomás. Building Robots that Understand their Worlds. MIT Robotic Manipulation, Fall 2024, slide 8. Unimate 的历史节点。
Stanford University. Stanford’s Robotics Legacy. Stanford Report, 2019. Stanford Arm 的历史节点。
Waseda University. The Robots of Waseda: A 50-Year Journey in Humanoid Innovation. 2026. WABOT-1 的历史节点。历史示意图可用 绘图脚本复现。